
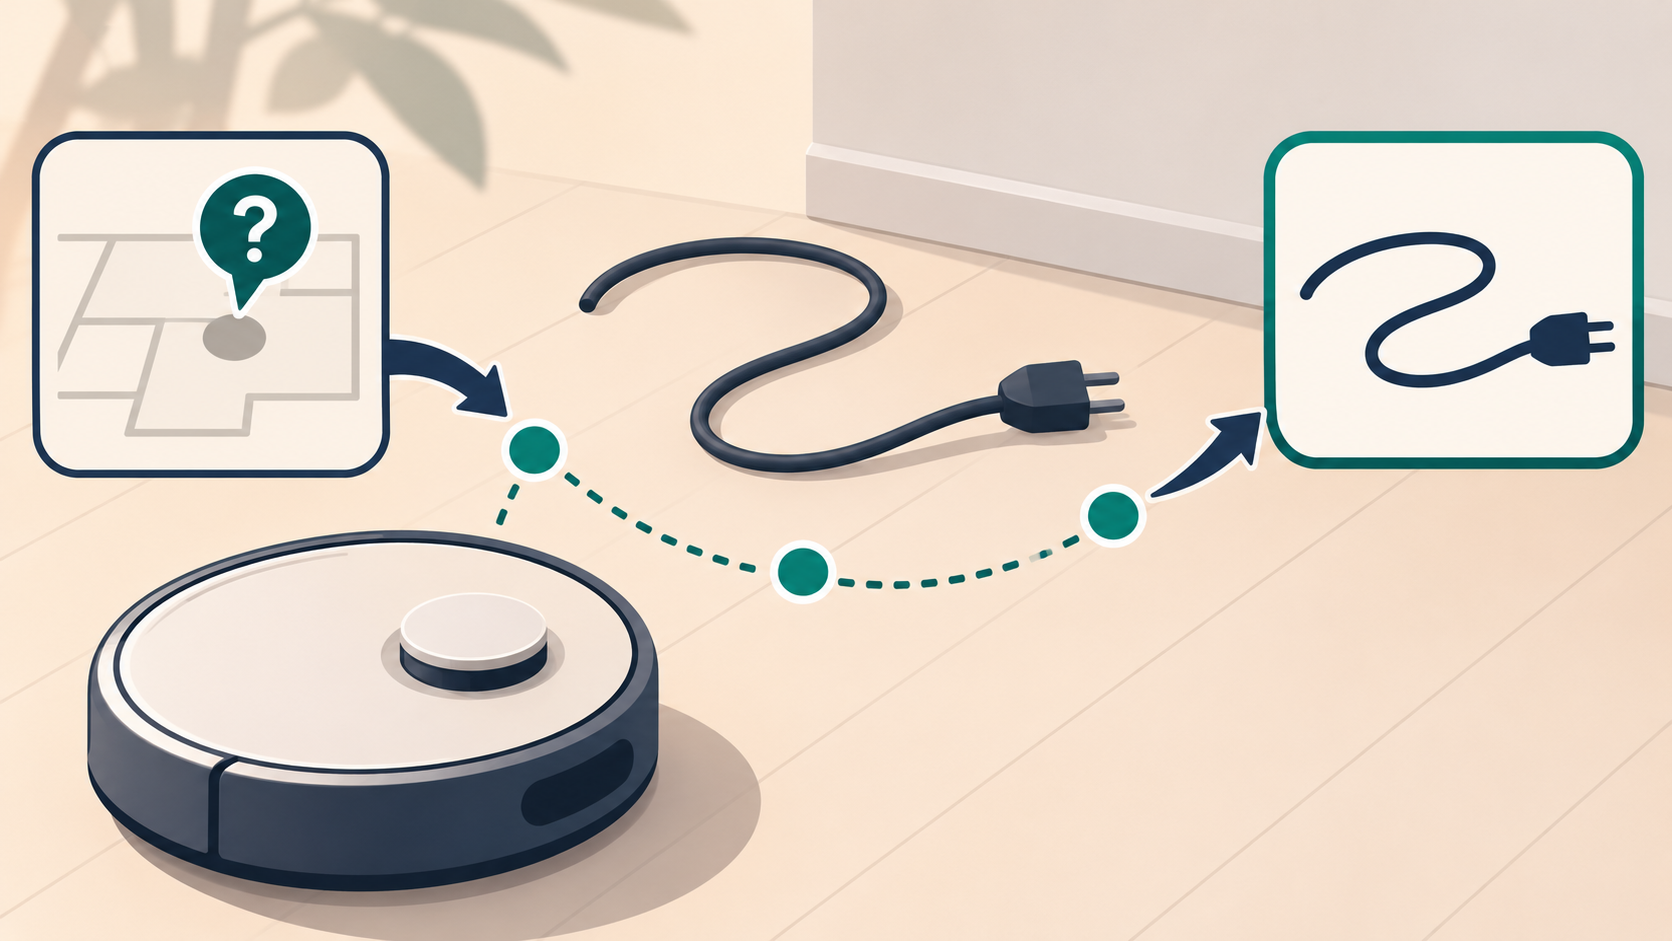
Un robot aspirador puede clasificar un objeto bajo una mesa de forma distinta a la etiqueta almacenada en su mapa. La patente estadounidense US12564303B2 de Roborock describe cómo observar el mismo obstáculo desde otras posiciones y combinar los resultados para determinar su tipo. Un cable de carga ficticio permite distinguir el mapa, la decisión de volver a observar y la agregación de clasificaciones.
Lo que una sola imagen puede ocultar
Imaginemos un robot de oficina que encuentra un objeto oscuro donde el mapa indica una zapatilla. La imagen actual parece mostrar una tela doblada. Alguien puede haber sustituido el objeto, o la iluminación y la orientación pueden haber cambiado su aspecto. Localizarlo e identificarlo son tareas diferentes.
Un cable fino puede confundirse con una sombra y su parte enrollada parecer un trozo de tela. Volver a procesar la misma fotografía reutiliza los datos disponibles; desplazarse permite descubrir una cara antes oculta.
La patente fue solicitada por Beijing Roborock Innovation Technology Co., Ltd. y concedida en Estados Unidos el 3 de marzo de 2026. Explica cuándo un robot móvil obtiene más información en lugar de depender exclusivamente de su primera clasificación.
Contrastar el mapa con la observación actual
El mapa del entorno puede asociar una región ocupada con un tipo de obstáculo. Así, una zona junto a la mesa conserva la etiqueta «zapatilla». La posición actual del obstáculo permite consultar el registro correspondiente.
La información de características de identificación incluye el tipo de obstáculo y puede incorporar un valor de confianza. Este expresa la valoración calculada de la clasificación, pero no confirma por sí solo la identidad real del objeto.
La discrepancia entre el primer resultado y el tipo almacenado desencadena un cambio de punto de observación. La descripción contempla tanto una clasificación anterior incorrecta como la sustitución del objeto: se compara una observación actual con un registro guardado.
Observar el mismo objeto desde otras posiciones
El robot se desplaza alrededor del obstáculo hasta, al menos, otra posición y obtiene allí información de identificación. Una vista lateral puede revelar la parte delgada que se extiende desde lo que parecía una masa oscura.
Los datos deben corresponder al mismo objetivo. Si hay una zapatilla junto al cable, incorporar por error una imagen posterior de la zapatilla al conjunto del cable alteraría la decisión.
La patente también describe la observación adicional cuando la confianza inicial no alcanza un umbral prefijado. La condición para desplazarse y la regla para combinar las nuevas clasificaciones constituyen etapas distintas.
Agregar resultados y actualizar el mapa
Una opción consiste en contar cuántas veces aparece cada tipo en las observaciones iniciales y posteriores, y escoger el más frecuente. Una única perspectiva deja así de determinar necesariamente el resultado.
Otra opción filtra primero las observaciones cuya confianza alcanza el umbral y calcula las frecuencias dentro de ese conjunto. Conservar el umbral y los resultados aceptados permite explicar la decisión.
También se describe la obtención de la región realmente ocupada durante el desplazamiento alrededor del obstáculo y el envío del tipo y la región al mapa. El reconocimiento actual puede alimentar una visita posterior y la corrección de información discordante.
Un cable donde antes había una zapatilla
Supongamos que durante el día había una zapatilla bajo la mesa y por la tarde aparece un cable enrollado. El mapa conserva «zapatilla», mientras que la primera imagen se clasifica como tela. Esa diferencia provoca otra observación del mismo objeto.
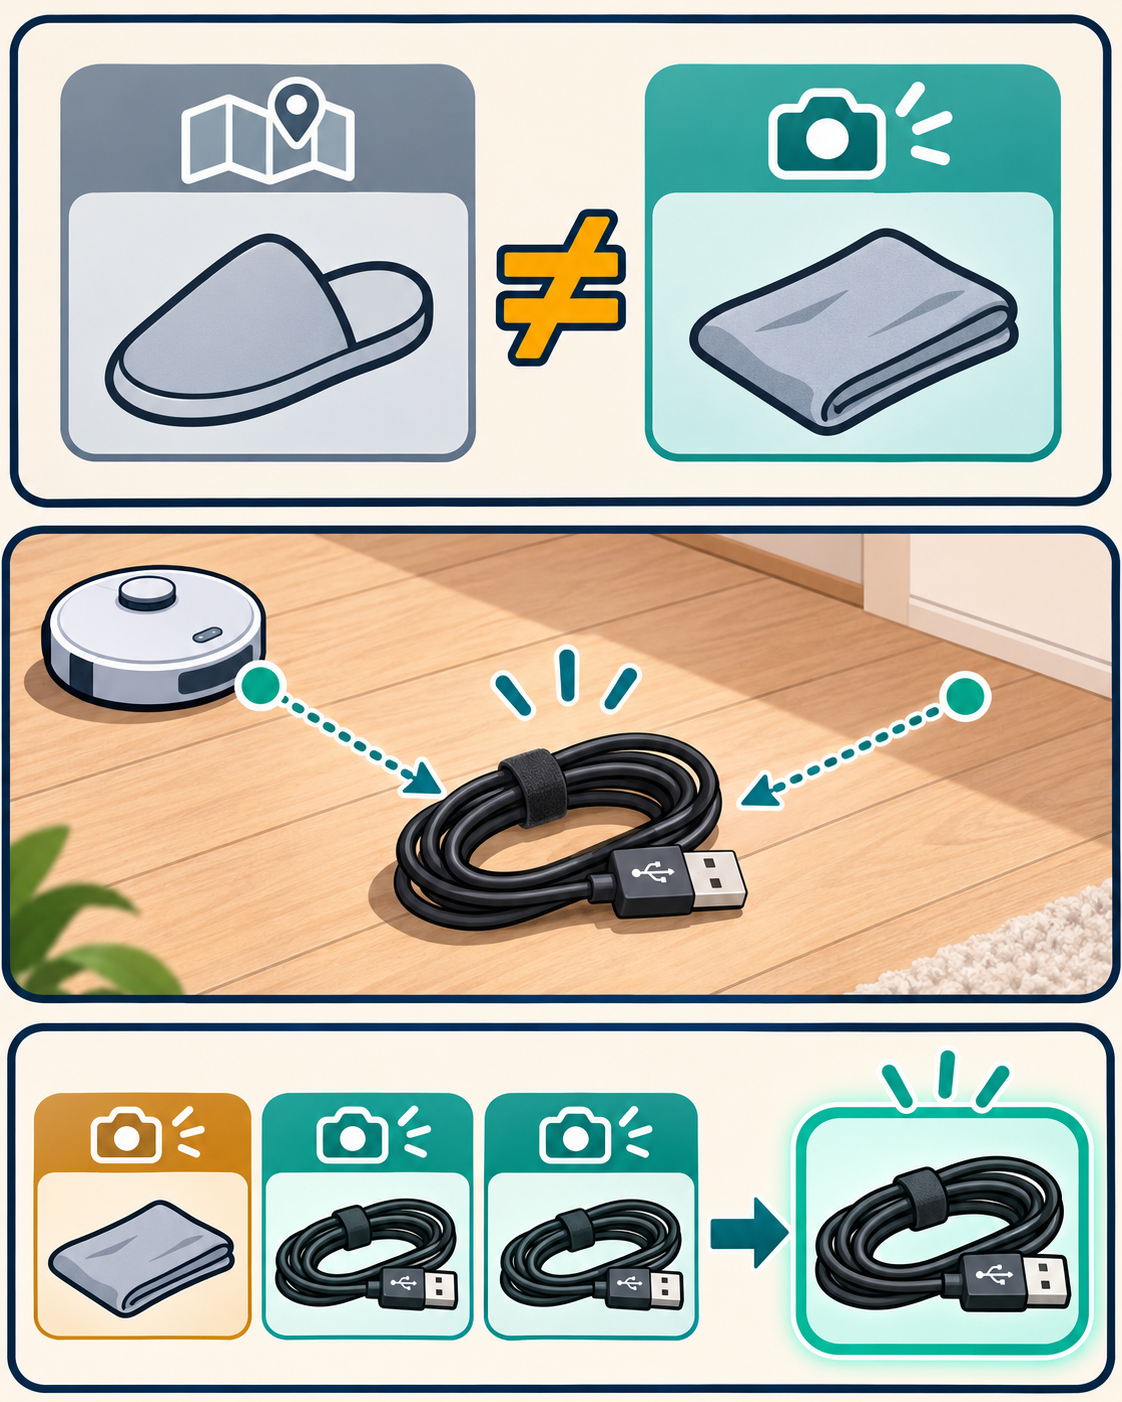
Desde la segunda posición se ve el tramo largo; desde la tercera, el extremo y una curva. Si ambas imágenes se clasifican como cable, el recuento ficticio es de una tela y dos cables, por lo que gana cable. Son valores inventados para explicar el mecanismo, no resultados experimentales.
El sistema de limpieza podría utilizar esa clasificación para mantener ruedas y cepillo alejados del cable. Los registros permitirían distinguir el error inicial, el mapa desactualizado y el aporte de las nuevas vistas. La escena no reproduce una interfaz comercial real.
Qué acredita la descripción del S7 MaxV
Roborock explica que ReactiveAI 2.0, en la serie S7 MaxV, combina exploración 3D mediante luz estructurada, cámara RGB y unidad de procesamiento neuronal. El patrón de luz ayuda a estimar distancia y tamaño, la cámara registra el aspecto y la NPU ejecuta los cálculos del modelo.
LiDAR sirve para cartografía y navegación, mientras que el reconocimiento frontal examina objetos próximos al suelo. La empresa menciona zapatos, calcetines y cables, y describe una proximidad de limpieza ajustada al riesgo del objeto reconocido.
Conocer la posición de una pared, clasificar un objeto pequeño y decidir cuánto acercarse son funciones distintas. La información comercial ayuda a entenderlas, pero no demuestra que el producto implemente la combinación concreta de las reivindicaciones.
Documentar la relación entre observación y movimiento
El movimiento modifica la información disponible para la siguiente decisión. Conviene distinguir desplazamientos que revelan una característica oculta de aquellos que no añaden datos útiles, y precisar cuándo termina la observación y se reanuda la limpieza.
La evaluación puede incluir mapas antiguos y objetos cuyo aspecto cambia según el ángulo. Registrar cada clasificación, el conjunto filtrado por confianza, el tipo final y la trayectoria posterior permite localizar fallos de observación, agregación o navegación.
Al preparar una explicación técnica para una consulta de patentes, concrete las entradas comparadas, el desencadenante del movimiento y la combinación de observaciones. Incluso con cámaras o modelos semejantes, la forma de adquirir nueva información y vincularla a una acción puede mostrar el problema de ingeniería resuelto.
Se conservan las indicaciones y formas originales; el contenido se explica en el texto.
Se comentan determinados aspectos técnicos de la patente. Los ejemplos son ficticios; la información comercial no acredita la implementación de las reivindicaciones.
Registro de concesión de US12564303B2 en la USPTO
Documento de patente de la USPTO
Documento EPO de la patente relacionada EP4242911B1
Explicación de Roborock sobre navegación y reconocimiento
Información oficial del S7 MaxV
La patente de Tencent para eliminar fondos con IA: bordes distintos para el cabello y el rostro
La patente de compresión de Nota: reentrenar un grupo de capas con sus entradas y salidas originales
Consulte la experiencia de IPLEX en proyectos de IA y los materiales para preparar una consulta sobre sensores, clasificación y acción robótica.
Conozca la experiencia de Yongduck Kim en IA