
机の下の物体について、地図の記録と現在の画像から得た分類が一致しないことがあります。ロボロックの米国特許US12564303B2は、同じ障害物を異なる位置から観測し、結果をまとめて種類を判定する方法を記載しています。架空の充電ケーブルを例に、地図の役割、再観測の条件、分類結果の集計を分けて見ていきます。
一方向からの観測で見落とすもの
オフィスを掃除するロボットが、地図ではスリッパと記録された場所で黒い物体に出会ったとします。現在の画像では折り畳んだ布に見えます。物が置き換わった可能性も、照明や向きで見え方が変わった可能性もあります。障害物の位置と種類は、それぞれ判断する必要があります。
細いケーブルが影と重なり、巻かれた部分だけが布のように見える場合があります。同じ写真を再処理しても、隠れた反対側の情報は増えません。位置を変えることで、新たな手掛かりを得られます。
この特許はBeijing Roborock Innovation Technology Co., Ltd.が出願し、2026年3月3日に米国で登録されたものです。移動するロボットが最初の分類だけに依存せず、どのような場合に追加情報を取得するかを扱います。
地図の記録と現在の観測を照合する
環境地図には、物体が占める領域と種類を対応付けて保存できます。例えば机の脇の領域に「スリッパ」という記録を残し、現在の障害物の位置から該当する記録を検索します。
識別特徴情報には障害物の種類が含まれ、信頼度の値を伴う場合もあります。信頼度は分類結果に対する計算上の評価であり、その物体が本当にその種類であることを確定する値ではありません。
最初の分類と地図上の種類が異なる場合、その不一致をきっかけに観測位置を変えます。明細書では以前の誤分類と物体の置き換えの双方を考慮しています。現在の観測と保存済みの記録を比較する処理です。
同じ障害物を別の位置から見る
ロボットは障害物の周囲の少なくとも一つの別位置へ移動し、その位置で識別情報を取得します。正面から黒い塊に見えた物体も、側面からは床に伸びる細い部分が見えるかもしれません。
複数の観測は同じ対象に対応している必要があります。ケーブルの隣にスリッパがある場合、移動後に撮影したスリッパの情報をケーブルの観測結果に混ぜると判定が不整合になります。
特許には、最初の分類の信頼度が所定のしきい値を下回るときに追加観測する例もあります。再び移動する条件と、取得した分類をまとめる基準は別の処理段階です。
分類を集計し、地図へ反映する
記載された方法の一つは、最初の位置と追加位置で得た種類別の分類回数を数え、最多の種類を選ぶものです。一つの視点だけで最終結果が決まる状況を減らす考え方です。
先に信頼度が所定のしきい値以上の観測を抽出し、その中で種類別に集計する方法も記載されています。しきい値と採用した観測を残せば、結果に至る過程を説明しやすくなります。
障害物の周囲を移動する間に実際の占有領域を取得し、判定した種類と領域情報を地図へ送る処理もあります。現在の認識を、食い違う地図情報の修正や次回の走行に結び付けることができます。
スリッパのあった場所にケーブルが置かれたら
昼間は机の下にスリッパがあり、夕方には巻いた充電ケーブルが置かれたと仮定します。地図にはスリッパが残っていますが、最初の画像は布と分類されます。この不一致から同じ物体を見直します。
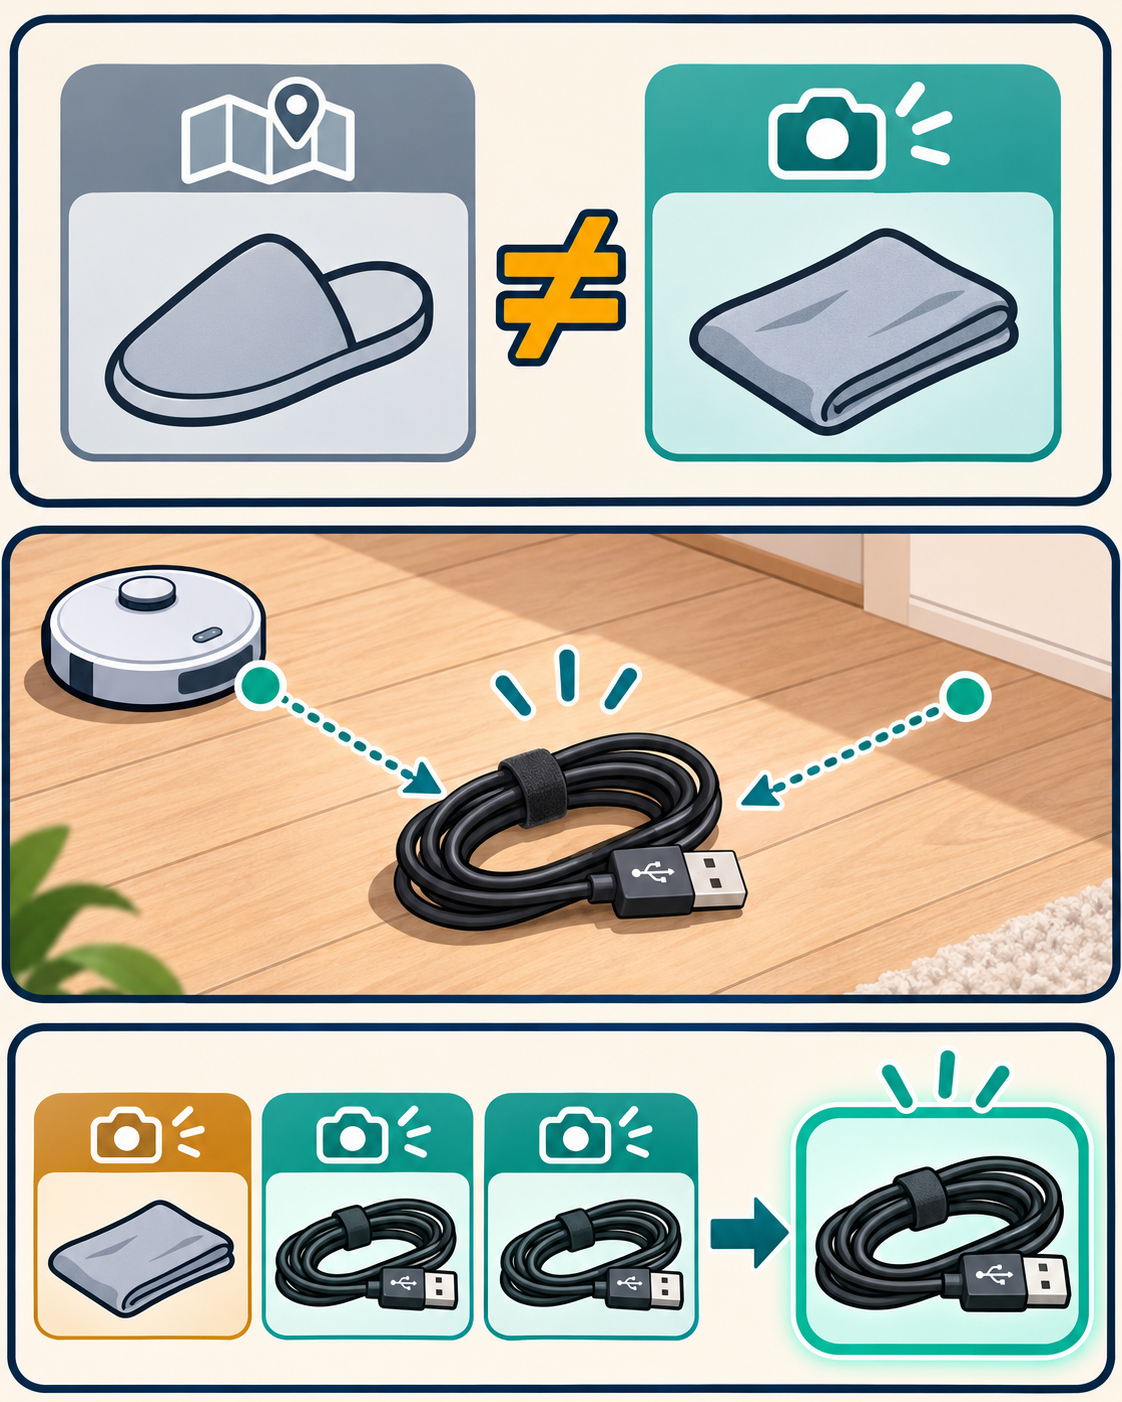
二つ目の位置では長く伸びる部分、三つ目では先端と曲がった部分が見えたとします。両方をケーブルと分類した場合、布が1回、ケーブルが2回となり、回数による集計ではケーブルが選ばれます。これらは説明用の架空の数値で、実験結果ではありません。
その分類を使い、車輪やブラシをケーブルに近付けない経路を選ぶ設計が考えられます。記録からは最初の誤分類、古い地図、追加観測の寄与を区別できます。このオフィス例は実機画面の再現ではありません。
S7 MaxVの製品説明から分かること
ロボロックはS7 MaxVシリーズのReactiveAI 2.0について、3Dのストラクチャードライト、RGBカメラ、NPUを組み合わせると説明しています。投影光のパターンは距離や大きさの把握、カメラは外観の取得、NPUは学習済み処理の実行に用いられます。
LiDARは地図作成や移動を支援し、前面の障害物認識は床近くの物体を調べます。公式説明では靴、靴下、ケーブルなどを例に、認識した物体の危険性に応じて清掃時の接近距離を調整するとしています。
壁や机の配置を把握すること、小さな物体の種類を判断すること、接近距離を決めることは異なる機能です。製品説明は役割の理解に役立ちますが、その製品が特許請求の範囲の構成を実施している証拠にはなりません。
観測と移動のつながりを記録する
ロボットの移動は次の判断に使う入力を変えます。隠れた特徴が見えるようになった移動と、新しい情報を得られなかった移動を区別し、再観測を終えて清掃へ戻る条件も記録できます。
評価には古い地図と、向きによって見え方が変わる物体の双方を含めます。各位置での分類、信頼度で選別した結果、最終種類、続く経路を残すと、観測・集計・走行のどこに問題があったか整理できます。
特許の観点で技術を説明する際は、比較する入力、移動の条件、新しい観測のまとめ方を具体化します。カメラやモデルが似ていても、追加情報の取得と動作を結び付ける設計に、開発チームが解決した課題が表れます。
原図の表記と形状を保持しています。資料の内容は本文で説明しています。
特許に記載された技術の一部を解説しています。例は架空であり、製品説明から請求項の実施を認定するものではありません。
TencentのAI背景除去特許:髪と顔で境界の処理を変える仕組み
ノタのAIモデル圧縮特許:中間の入出力を保存し、小さくした層群を再学習する仕組み
センサーの観測、AIの分類、ロボットの動作を結び付ける技術の整理には、IPLEXのAIプロジェクトと相談準備資料をご覧ください。