
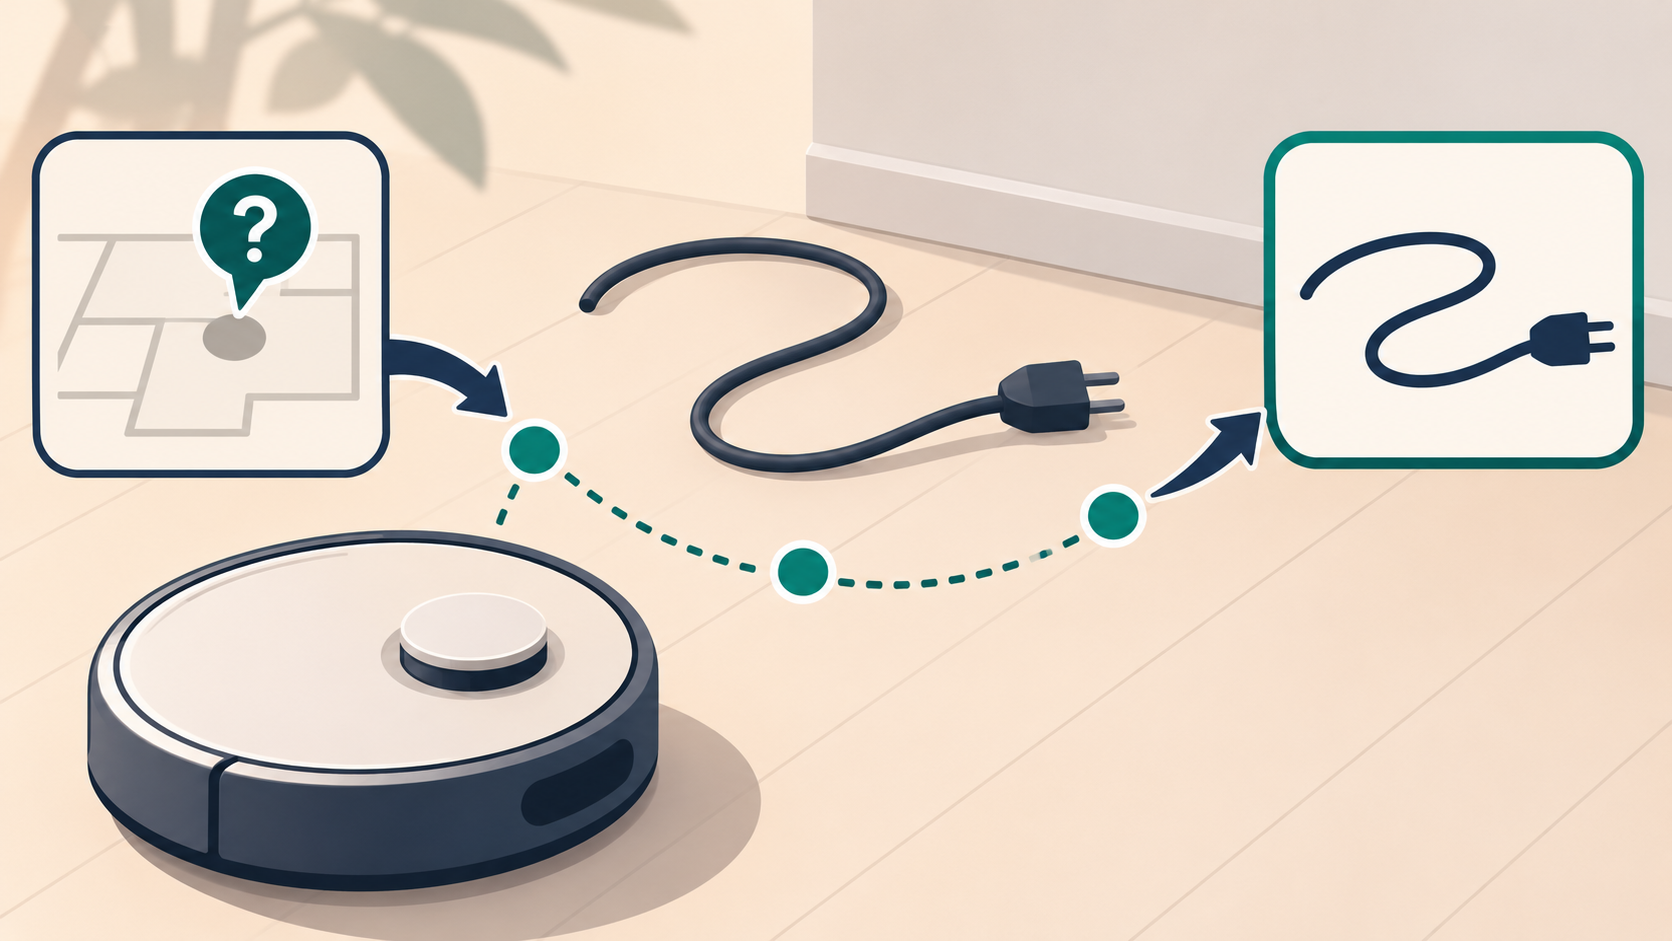
Робот-пылесос может определить предмет под столом иначе, чем он обозначен на карте. В патенте Roborock US12564303B2 описано наблюдение одного препятствия с разных позиций и объединение результатов для определения его типа. Условный пример с зарядным кабелем помогает разделить роль карты, условие повторного наблюдения и правило обработки классификаций.
Что может скрыть единственный ракурс
Представим офисного робота, который встретил тёмный предмет там, где на карте отмечен тапок. На текущем изображении предмет похож на сложенную ткань. Его могли заменить, либо освещение и направление взгляда изменили вид. Обнаружить положение препятствия и определить его тип — разные задачи.
Тонкий провод может сливаться с тенью, а свёрнутая часть напоминать ткань. Повторная обработка той же фотографии использует прежние сведения; перемещение позволяет увидеть ранее закрытую сторону.
Заявителем патента была Beijing Roborock Innovation Technology Co., Ltd.; патент выдан в США 3 марта 2026 года. В нём рассматривается, когда движущийся робот получает дополнительные сведения вместо опоры только на первую классификацию.
Сравнение записи на карте с текущим наблюдением
Карта среды может связывать занимаемую предметом область с его типом. Например, возле стола сохраняется отметка «тапок». По текущему положению препятствия робот находит соответствующую запись.
Информация о признаках идентификации включает тип препятствия и может содержать показатель уверенности. Этот показатель отражает расчётную оценку классификации, но сам по себе не подтверждает, что предмет действительно относится к указанному типу.
Несовпадение первой классификации с отметкой на карте становится основанием сменить точку наблюдения. Описание учитывает и прежнюю ошибку распознавания, и замену предмета. Сопоставляются текущие сведения и сохранённая запись.
Повторное наблюдение того же препятствия
Робот перемещается вокруг препятствия как минимум в одну дополнительную позицию и получает сведения о нём оттуда. Сбоку может стать видна тонкая часть, тянущаяся от того, что спереди казалось тёмным комком.
Все наблюдения должны относиться к одной цели. Если рядом с кабелем лежит тапок, случайное добавление изображения тапка к наблюдениям кабеля исказит итоговый вывод.
В патенте также описан случай дополнительного наблюдения при уверенности первой классификации ниже заданного порога. Условие перемещения и правило объединения полученных результатов относятся к разным этапам обработки.
Объединение классификаций и изменение карты
Один из вариантов подсчитывает, сколько раз каждый тип встретился в первом и последующих наблюдениях, и выбирает наиболее частый. Поэтому отдельный ракурс не обязательно определяет окончательный результат.
Другой вариант сначала оставляет наблюдения с уверенностью не ниже заданного порога, а затем подсчитывает типы в этой выборке. Сохранение порога и принятых результатов помогает объяснить решение.
Также описаны сбор сведений о фактически занимаемой области при обходе препятствия и передача итогового типа и области в карту. Текущее распознавание может использоваться при следующем посещении и при исправлении несогласованных сведений.
Кабель на месте прежнего тапка
Допустим, днём под столом лежал тапок, а вечером там оказался свёрнутый зарядный кабель. Карта по-прежнему хранит «тапок», но первое изображение классифицируется как ткань. Несовпадение вызывает повторный осмотр того же предмета.
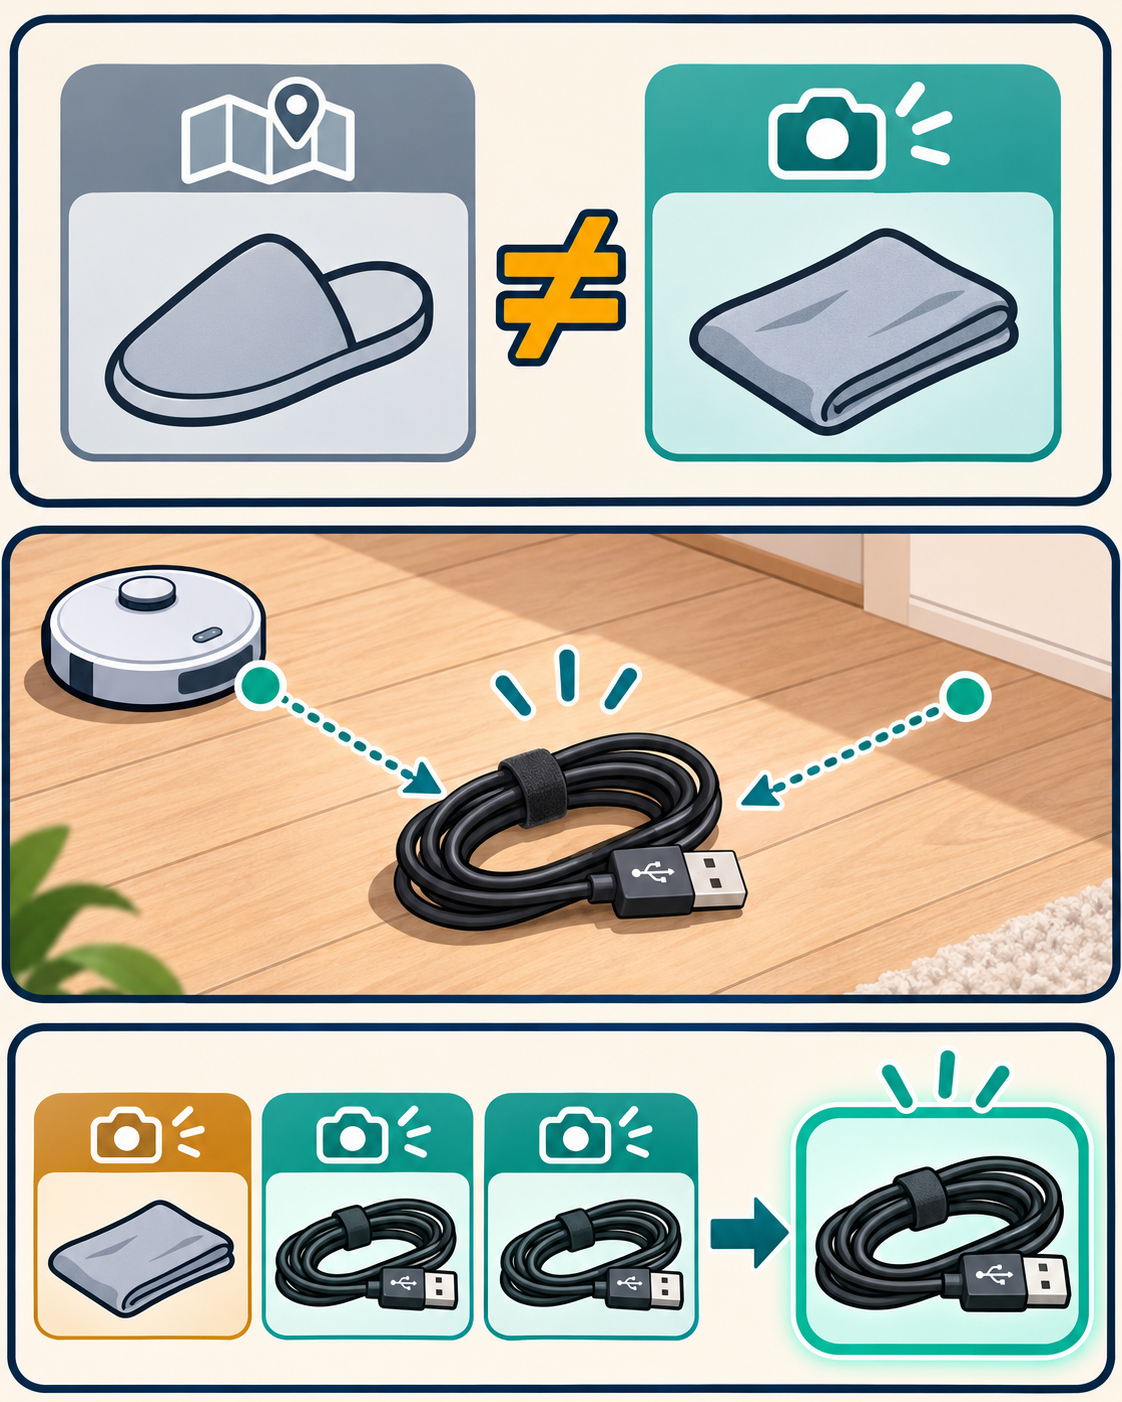
Со второй позиции виден длинный участок кабеля, с третьей — конец и изгиб. Если оба наблюдения дают тип «кабель», условный счёт составляет одну классификацию «ткань» и две «кабель». Выбирается кабель. Эти числа придуманы для объяснения и не являются результатом эксперимента.
Система уборки могла бы использовать такой вывод, чтобы держать колёса и щётку подальше от кабеля. Записи позволят различить первую ошибку, устаревшую карту и вклад новых ракурсов. Сцена не воспроизводит интерфейс реального устройства.
Что следует из описания S7 MaxV
Roborock сообщает, что ReactiveAI 2.0 в серии S7 MaxV сочетает трёхмерное сканирование структурированным светом, RGB-камеру и нейронный процессор. Световой рисунок помогает оценивать расстояние и размер, камера передаёт внешний вид, а NPU выполняет вычисления модели.
LiDAR используется для построения карты и навигации, а фронтальное распознавание — для предметов у пола. В официальных материалах приведены обувь, носки и кабели и описан выбор расстояния при уборке с учётом риска распознанного предмета.
Определение положения стены, классификация небольшого предмета и выбор расстояния до него — разные функции. Описание продукта помогает понять эти роли, но не доказывает реализацию конкретной совокупности признаков формулы патента.
Как зафиксировать связь наблюдения и движения
Перемещение робота меняет входные данные следующего решения. Полезно различать движения, открывшие скрытый признак, и движения, не добавившие информации, а также указать момент завершения наблюдений и возврата к уборке.
Оценка может включать устаревшие карты и предметы, вид которых меняется с ракурсом. Последовательная запись классификаций, результатов после порога уверенности, итогового типа и дальнейшего пути помогает найти ошибку в наблюдении, объединении или навигации.
Для технического обсуждения патентования следует описать сравниваемые входы, условие перемещения и правило объединения новых наблюдений. Даже при похожих камерах и моделях способ получения дополнительных данных и их связи с действием может показать решённую командой инженерную задачу.
Сохранены исходные обозначения и формы; содержание раскрыто в тексте.
Материал объясняет отдельные технические положения патента. Примеры условные; описание продукта не подтверждает реализацию признаков формулы.
Запись USPTO о выдаче US12564303B2
Документ EPO по родственному патенту EP4242911B1
Материал Roborock о навигации и распознавании
Официальная информация о S7 MaxV
Патент Tencent на удаление фона с помощью ИИ: разные границы для волос и лица
Патент Nota на сжатие модели: дообучение группы слоёв по сохранённым входам и выходам
Материалы об AI-проектах IPLEX помогут подготовить обсуждение технической связи между датчиками, классификацией и действиями робота.
Опыт патентного поверенного Ким Ёндока в области ИИ