
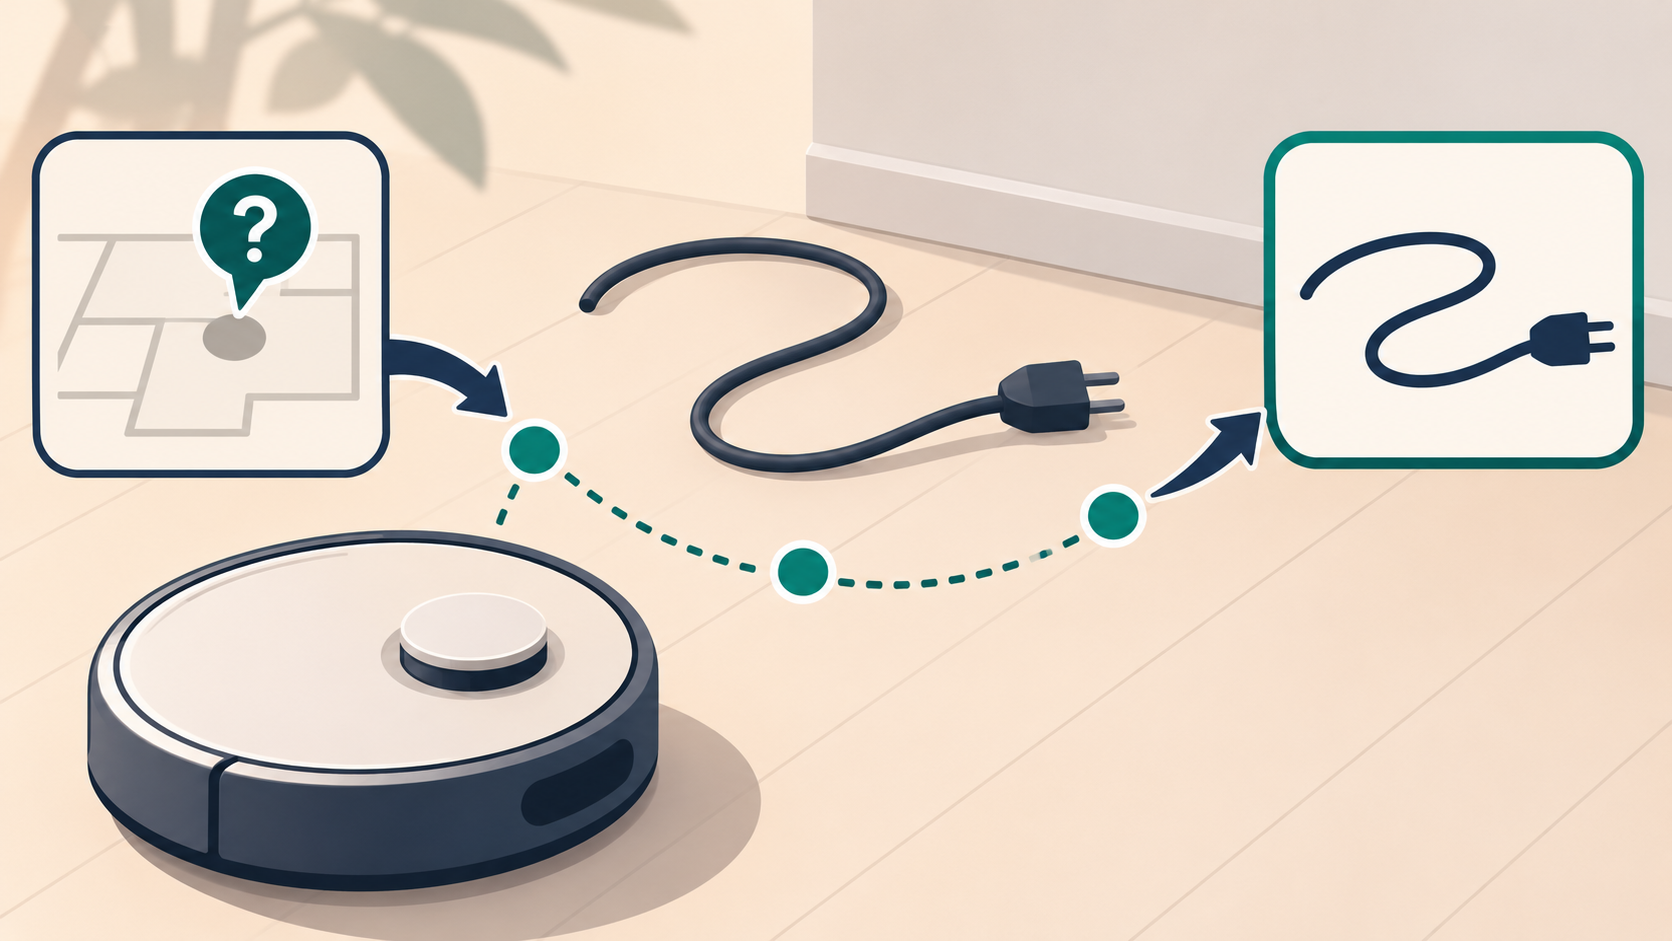
扫地机器人对桌下物体的当前分类,可能与地图中保存的标签不同。石头科技的美国专利US12564303B2描述了从不同位置观察同一障碍物,再汇总结果确定其类别的方法。本文通过虚构充电线缆案例,分别说明地图、再次观察的触发条件和多次分类的汇总规则。
只观察一次可能漏掉什么
假设办公清洁机器人在地图标注为拖鞋的位置遇到一个黑色物体,而当前图像看起来像折叠的布。物体可能已被替换,也可能只是光线或朝向改变了外观。确定障碍物在哪里,与判断它是什么,是两个问题。
细线可能与阴影融为一体,盘绕的部分又可能像布块。反复计算同一张照片只能利用已有信息;换一个位置,才可能看到原先被遮挡的一面。
该专利由Beijing Roborock Innovation Technology Co., Ltd.申请,于2026年3月3日在美国获得授权。它讨论移动机器人何时不再只依赖首次分类,而是继续获取观察信息。
将地图记录与当前观察进行比对
环境地图可把物体占用的区域与其类别关联保存。例如,桌边某一区域被标注为“拖鞋”。机器人根据当前障碍物的位置,查询相应的地图记录。
识别特征信息包含障碍物类别,也可以包含置信度。置信度表示分类器对结果的计算评价,并不意味着该物体的真实身份已经得到确认。
当首次分类与地图类别不一致时,系统据此改变观察位置。说明书同时考虑先前分类错误和物体被替换的情况。这里比较的是当前观察与已保存记录。
从其他位置观察同一个目标
机器人绕障碍物移动到至少一个其他位置,并取得该位置的识别信息。从正面像黑色团块的物体,换到侧面后可能露出沿地面延伸的细长部分。
这些观察必须对应同一个障碍物。如果线缆旁边放着拖鞋,移动后误把拖鞋的图像加入线缆的观察集合,最终判断就可能混乱。
专利也描述了首次分类置信度低于预设阈值时追加观察的情形。是否继续移动,以及如何汇总移动后得到的分类,是两个不同的处理阶段。
汇总分类并更新地图
一种公开的方法是统计首次和后续观察中各类别出现的次数,再选择次数最多的类别。这样,单一视角不必独自决定最终结果。
另一种方式先筛选置信度达到预设阈值的观察,再对其中的类别进行统计。保存阈值及实际纳入统计的观察,有助于解释最终结果如何形成。
说明书还记载在绕行时获取障碍物实际占用区域,并向地图发送判定类别与区域信息。当前识别因而可以与不一致地图记录的修正、后续访问时的信息使用相衔接。
拖鞋原来的位置出现充电线缆
假设白天桌下放着拖鞋,晚上换成盘绕的充电线缆。地图仍记录拖鞋,首次图像却被分类为布块。这个差异触发对同一物体的再次观察。
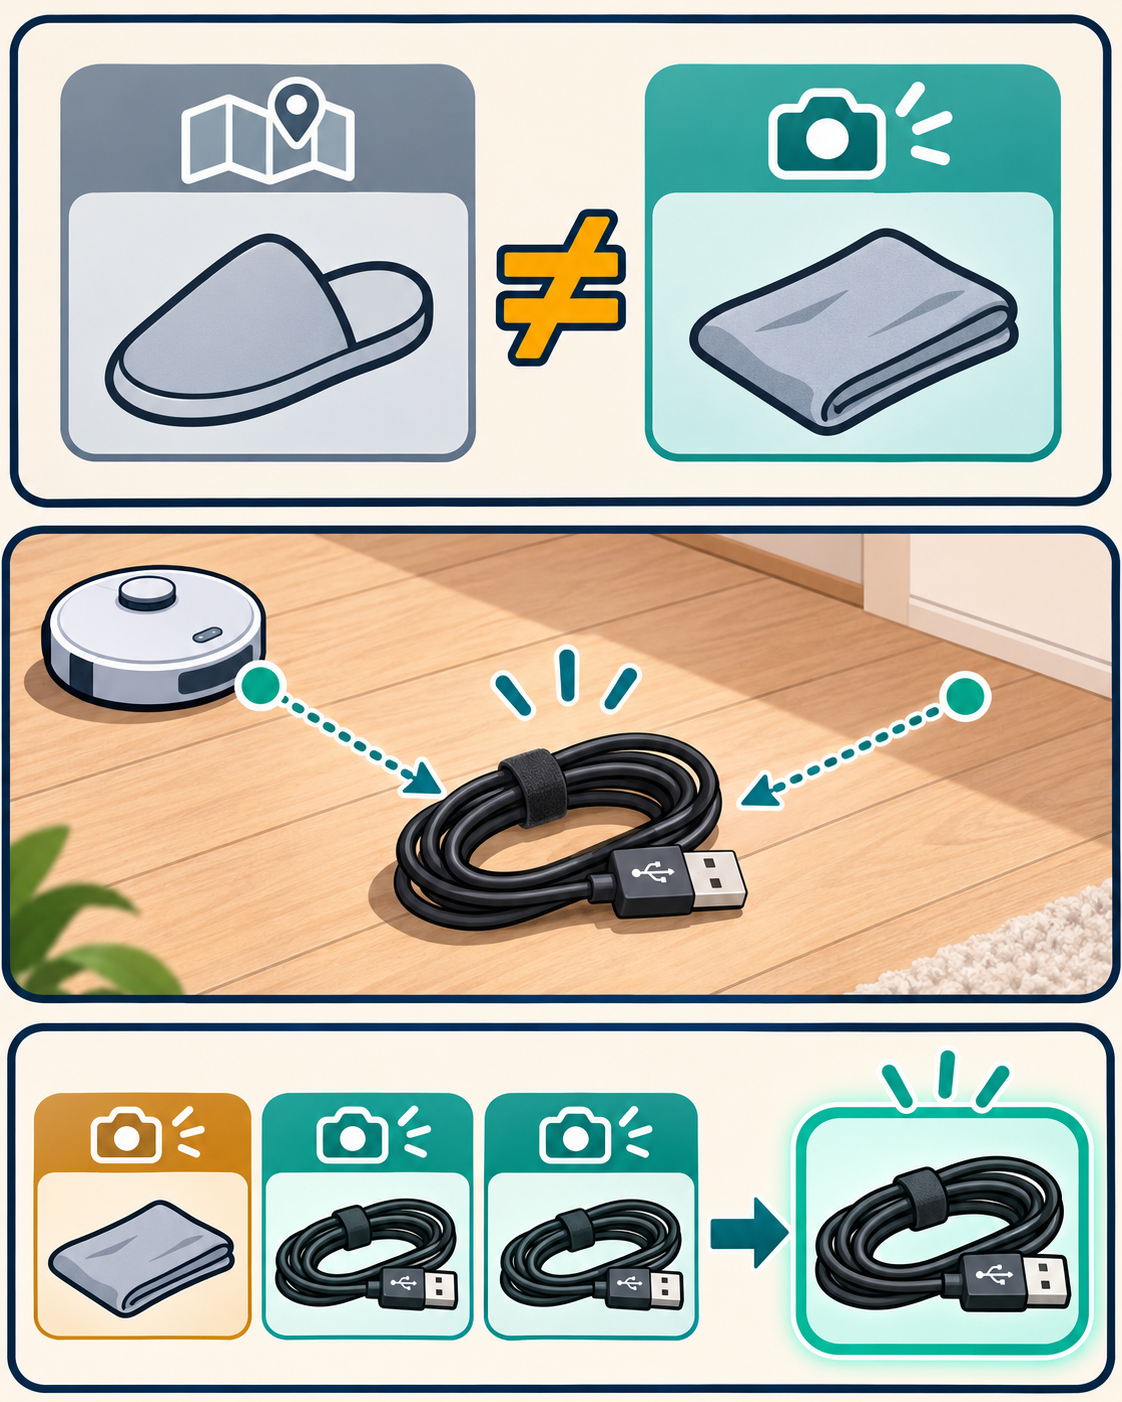
第二个位置露出线缆延伸的部分,第三个位置露出端部和弯曲部分。假定两次都分类为线缆,就得到布块1次、线缆2次;按类别计数时会选择线缆。这些次数只是解释原理的虚构值,并非实验数据。
清洁系统随后可以依据线缆分类,规划让车轮和滚刷保持距离的路线。记录应能区分首次误分类、过时的地图以及每次新观察的作用。该办公场景并非真实产品界面的复现。
S7 MaxV产品说明能说明什么
石头科技介绍,S7 MaxV系列的ReactiveAI 2.0组合了三维结构光、RGB摄像头和神经网络处理单元。投射光图案帮助估计距离与尺寸,摄像头获取颜色和外观,NPU执行学习模型的计算。
激光雷达用于建图和导航,前方障碍物识别则观察接近地面的物体。官方以鞋、袜子和线缆等为例,并说明会根据识别对象的风险调整清洁时的接近距离。
了解墙壁或桌子的位置、判断小物体类别和决定如何接近它,是不同功能。产品说明有助于理解这些分工,但不能据此认定商品实施了该专利权利要求的具体构成。
记录观察与运动之间的关系
机器人的运动会改变下一次决策可用的信息。开发记录可以区分哪些移动揭示了隐藏特征、哪些没有增加有用信息,并说明何时停止观察、恢复清洁。
评估可同时纳入过时地图和外观随视角变化的物体。依次保存各位置分类、通过置信度筛选的结果、最终类别及后续路线,便于定位观察、汇总或导航阶段的问题。
从专利角度整理技术时,应明确比较哪些输入、什么条件触发移动、如何合并新观察。即使采用类似摄像头或模型,获取补充信息并与动作衔接的设计,也可能体现团队实际解决的工程问题。
图中保留原始标注与形态,相关内容在正文中说明。
本文解读部分专利技术记载。案例为虚构示例,产品说明不构成对其实施相关权利要求的认定。
Nota的AI模型压缩专利:保存中间输入输出,再训练缩小后的层组
如需整理传感器观察、AI分类与机器人动作之间的技术关系,可查看IPLEX的AI项目经验及咨询准备资料。