
Para que una señal virtual parezca permanecer en el mismo lugar al girar la cámara, el sistema necesita conocer la posición de esta y hacia dónde apunta. ¿Aporta actividad inventiva aplicar ese seguimiento a una técnica que superpone objetos virtuales sobre imágenes reales?
En su sentencia de 22 de octubre de 2026, el Tribunal de Patentes de Corea consideró combinables el procesamiento de imágenes de un juego de realidad aumentada y el seguimiento de posición y orientación en exteriores (2024 Heo 12395). La información que ambas técnicas podían utilizar fue decisiva para valorar la reivindicación 7 modificada.
Reflejar la posición y la orientación de la cámara en la imagen
La patente coreana n.º 755187 se refiere a un dispositivo digital y un método para mostrar medios virtuales sobre imágenes reales. Se solicitó el 23 de febrero de 2006 y se registró el 28 de agosto de 2007. La reivindicación 7 modificada, examinada en el litigio, describe un dispositivo conectado a una cámara que combina imágenes reales y virtuales para mostrarlas.
Un objeto virtual es un objeto que el ordenador representa en pantalla. La reivindicación determina el campo de visión a partir de la posición y orientación de la cámara, lo compara con la posición y orientación asignadas al objeto y genera datos de imagen virtual. Después combina esa imagen con la captada por la cámara.
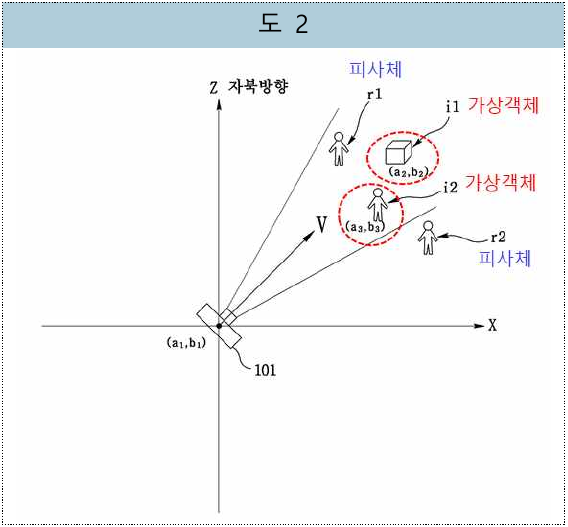
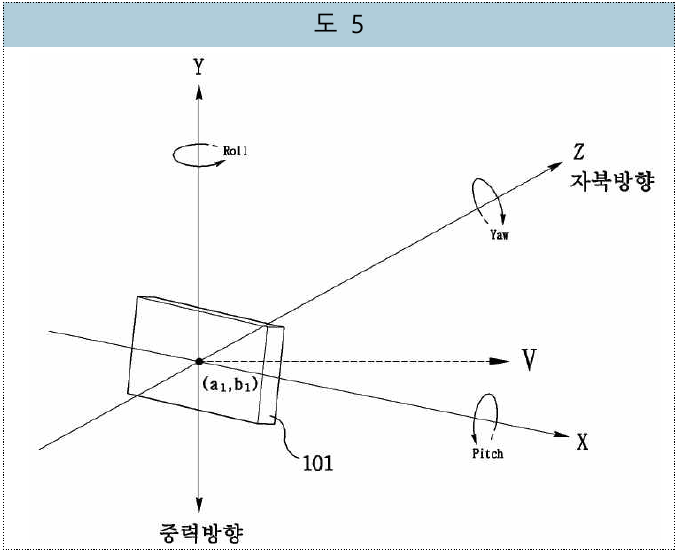
Las coordenadas absolutas son aquí las que corresponden a una ubicación real en la Tierra. El tribunal entendió que también comprenden valores transformados a un sistema local si conservan esa correspondencia. La orientación incluye ángulos de rotación alrededor de tres ejes perpendiculares entre sí, al menos uno de ellos referido a la gravedad o al norte magnético, es decir, el norte que indica una brújula.
Las modificaciones concretaron las características objeto de comparación
En el procedimiento de nulidad, el titular pidió modificar la reivindicación 7. El 26 de abril de 2024, la oficina coreana de revisión y apelación en materia de propiedad industrial admitió la modificación en el asunto 2023 Dang 3148, pero declaró nula la reivindicación por resultar evidente a partir del antecedente 1.
El titular interpuso una acción de anulación y promovió, además, un procedimiento separado de modificación. La nueva redacción especificaba que los datos de imagen virtual se generan comparando la posición y orientación asignadas al objeto con el campo de visión de la cámara.
La autoridad rechazó inicialmente esta segunda solicitud. El Tribunal de Patentes anuló ese rechazo en el asunto 2025 Heo 10204; la sentencia quedó firme cuando el Tribunal Supremo desestimó el recurso en el asunto 2026 Hu 10009. Tras un nuevo examen, la autoridad admitió la modificación el 7 de julio de 2026 y esa decisión también quedó firme. La reivindicación así modificada fue la examinada en el presente litigio sobre nulidad.
El procesamiento que ya utilizaba el juego de RA
El antecedente 3 era una publicación de patente japonesa de 2001 sobre un dispositivo de juego de realidad aumentada. Una cámara situada en un visor montado en la cabeza, o HMD, capta el entorno desde la perspectiva del jugador. El dispositivo genera la imagen del objeto virtual correspondiente a esa perspectiva, la combina con la imagen real y la muestra en el visor.
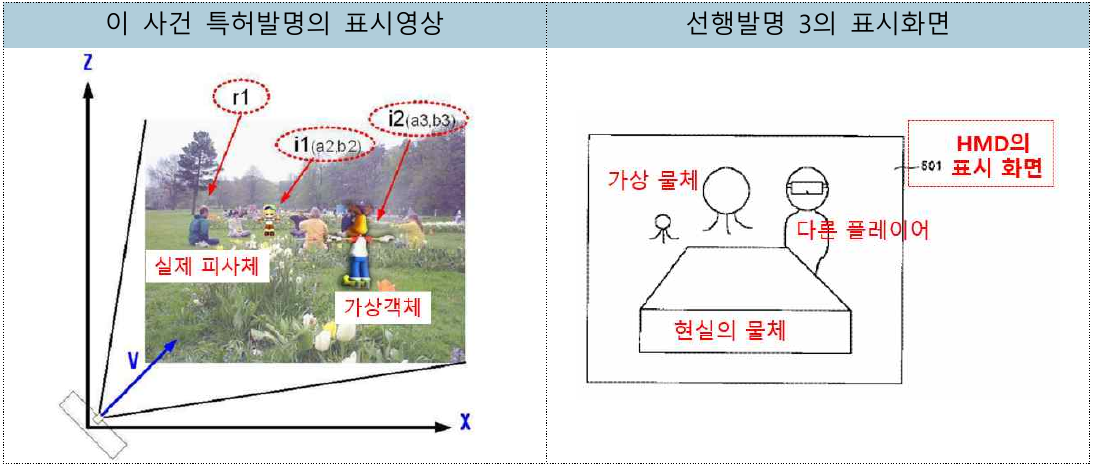
El sistema gestiona por separado la posición y orientación del propio objeto virtual y las de la cámara. Transforma las primeras al punto de vista de la cámara y tiene en cuenta su ángulo de visión para determinar dónde y cómo aparece el objeto. El tribunal consideró que ese procesamiento se correspondía con la comparación entre los datos del objeto y el campo de visión exigida por la reivindicación 7.
El titular alegó que una transformación de coordenadas no mostraba por sí sola la selección o extracción de objetos mediante su comparación con el campo de visión. Sin embargo, según el tenor de la reivindicación, la comparación también podía efectuarse dentro de la generación de imágenes: no se exigía una fase de extracción independiente y anterior.
Tres diferencias en la referencia a ubicaciones terrestres reales
La primera diferencia era si la posición de la cámara correspondía a una ubicación real en la Tierra. El antecedente 3 tenía un sistema de coordenadas común para cámara y objetos, pero no explicaba su vinculación con posiciones terrestres.
La segunda afectaba a la referencia de orientación: la reivindicación 7 define ángulos alrededor de tres ejes ortogonales con una referencia que incluye la gravedad o el norte magnético. La tercera era que el campo de visión comparado con el objeto también se determinaba mediante coordenadas correspondientes a posiciones reales sobre la Tierra.
El antecedente 4 era una tesis sobre modelado en realidad aumentada en exteriores publicada hacia 2004. Describía la transformación de posiciones obtenidas por GPS entre distintos sistemas de coordenadas para generar imágenes tridimensionales. Considerando la ubicación y orientación de montaje de los sensores y la altura de la cabeza, podía trasladarse una posición medida en el cuerpo al punto de vista de una cámara instalada en la cabeza.
La tesis también explicaba la medición de orientación e inclinación mediante referencias externas, como la gravedad y el campo geomagnético. El tribunal entendió posible corregir las diferencias de montaje entre sensor y cámara y expresar la orientación de esta mediante ángulos de rotación sobre tres ejes ortogonales, uno de ellos alineado con la gravedad.
La razón para combinar imágenes y seguimiento
Pensemos, a modo de ejemplo hipotético, en una señal virtual situada a la entrada de un parque. Cuando el usuario camina y gira la cámara, cambia el área visible. Vincular cámara y señal a una misma referencia cartográfica permite calcular dónde y con qué orientación debe aparecer la señal en la vista actual.
El antecedente 3 calcula la información de cámara y objetos en un sistema común. Al incorporar el seguimiento y las transformaciones del antecedente 4, ambos pueden situarse en ese sistema conservando su correspondencia con ubicaciones terrestres. El tribunal entendió que el campo de visión definido por posición, orientación y ángulo de visión podía compararse así con los datos del objeto mediante el procesamiento del antecedente 3.
El antecedente 4 incluía además un ejemplo de aplicación al juego ARQuake del equipo y software empleados en modelado exterior. El tribunal encontró ahí una motivación para incorporar ese seguimiento a un juego de RA. Ambas fuentes describían la composición de imágenes captadas por cámara: mantener la estructura del antecedente 3 e introducir el seguimiento y calibración del 4 no planteaba una dificultad especial, y sus efectos eran previsibles.
El anterior procedimiento de modificación comparaba otras combinaciones
Con la numeración utilizada aquí, el litigio anterior examinó el antecedente 1 por sí solo o combinado con el 3. En particular, no se apreció motivación suficiente para añadir al antecedente 1 datos sobre la orientación propia del objeto utilizando el 3. Este nuevo asunto partía, en cambio, del antecedente 3, que ya empleaba la posición y orientación del objeto, y examinaba la incorporación del seguimiento y procesamiento de coordenadas del 4.
El tribunal concluyó que un experto en la materia podía llegar fácilmente a la reivindicación 7 modificada combinando los antecedentes 3 y 4. Negó la actividad inventiva y desestimó la petición de anular la parte de la resolución que declaraba la nulidad. No entró a resolver los restantes motivos, incluida la novedad.
La impugnación de la parte de la resolución de 2024 que admitía la modificación fue inadmitida, sin examen de fondo. El titular había obtenido exactamente la modificación que solicitó y no sufría un perjuicio por esa parte favorable, por lo que carecía de interés jurídico en pedir su anulación.
Precisar el flujo de datos al solicitar y modificar la patente
Al preparar una solicitud de realidad aumentada, conviene analizar tanto el resultado visual como el flujo de datos que lo produce. Explicar en las reivindicaciones y la descripción qué referencia alinea las coordenadas de cámara y objeto, y en qué fase se comparan, ayuda a identificar la diferencia frente al procesamiento conocido.
Una modificación exige revisar qué antecedentes se confrontarán con las características añadidas. En este caso, la conexión entre referencias externas de posición y orientación y la generación de imágenes, junto con un uso previo en otra aplicación, respaldó la combinación. Desde la solicitud conviene documentar el problema de esa conexión, su solución y sus efectos, y en qué difieren de los métodos conocidos.
Se conservan las indicaciones y formas originales; el contenido se explica en el texto.