
カメラを向け直しても仮想の案内標識が同じ場所にあるように見せるには、カメラの位置と向きを把握する必要があります。実写映像に仮想物体を重ねる技術へ、このような位置・姿勢追跡を導入すれば進歩性が認められるのでしょうか。
韓国特許法院は2026年10月22日判決(2024 Heo 12395)で、ARゲームの画像処理と屋外ARの位置・姿勢追跡を組み合わせ得ると判断しました。両技術の間でどのような情報を利用できるかが、訂正後の請求項7の判断に重要でした。
カメラの位置と向きを表示画像へ反映する
韓国特許第755187号は、実画像に仮想媒体を表示するデジタル機器及び表示方法に関するものです。2006年2月23日に出願され、2007年8月28日に登録されました。本件で検討された訂正後の請求項7は、カメラに接続されたデジタル機器が実画像と仮想画像を合成して表示する方法です。
仮想オブジェクトは、コンピューターが画面上に表示する物体です。請求項7では、カメラの位置と姿勢から視野範囲を求め、その範囲とオブジェクトに割り当てられた位置・姿勢を比較して仮想画像データを生成します。その画像をカメラで撮影した実画像と合成します。
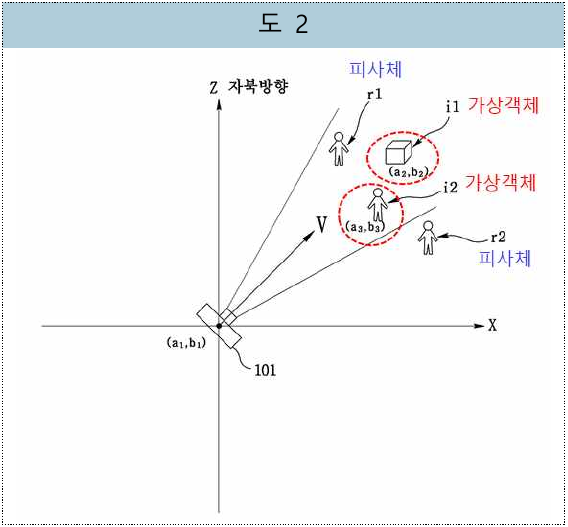
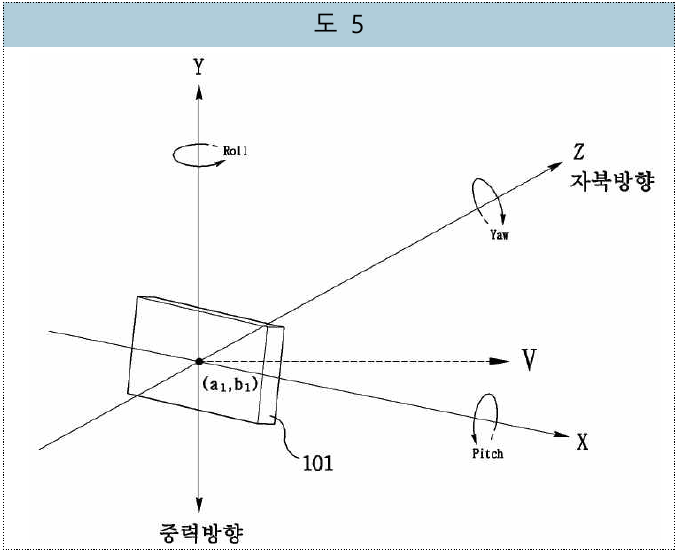
絶対座標とは、ここでは地球上の実際の位置に対応する座標です。裁判所は、地球上の位置との対応を維持したまま地域座標系へ変換した値も含むと解釈しました。姿勢情報には、互いに直交する三軸を回転軸とする角度が含まれ、少なくとも一軸は重力方向又は磁北方向に沿います。磁北は方位磁針が指す北です。
訂正によって比較対象となる構成が具体化された
無効審判は、登録特許に無効理由があるかを争う手続です。特許権者はその中で請求項7の訂正を求めました。韓国特許審判院は2024年4月26日の2023 Dang 3148審決で訂正を認める一方、訂正後の請求項7は先行発明1から容易に想到できるとして無効としました。
特許権者は審決取消訴訟を提起するとともに、別途、訂正審判を請求しました。この訂正では、仮想オブジェクトに割り当てた位置・姿勢情報とカメラの視野範囲を比較して仮想画像データを生成することを具体的に記載しました。
審判院は当初この別途の訂正請求を退けましたが、その審決を取り消した特許法院2025 Heo 10204判決は、大法院が2026 Hu 10009事件の上告を棄却したことで確定しました。再審理後、審判院が2026年7月7日に訂正を認めた審決も確定しています。本件の無効審決取消訴訟で判断されたのは、この訂正後の請求項7です。
ARゲームが既に備えていた画像生成処理
先行発明3は、2001年に公開された日本の特許公報に記載されたARゲーム装置です。頭部装着型ディスプレイであるHMDのカメラがプレーヤーから見た現実空間を撮影し、装置はその視点に応じた仮想物体の画像を生成して実写画像と合成し、HMDに表示します。
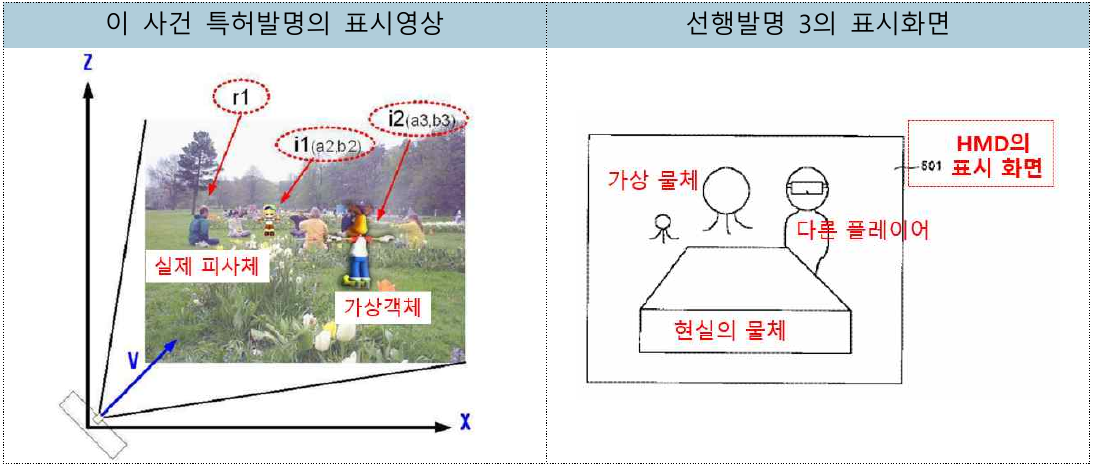
先行発明3では、仮想物体自体の位置・姿勢情報とカメラの位置・姿勢情報を別々に管理します。物体の位置と向きをカメラ視点に合わせて変換し、撮影できる角度である画角も反映して、画面上の位置と見え方を定めます。裁判所は、この処理が請求項7のいうオブジェクトの位置・姿勢と視野範囲との比較に対応すると判断しました。
特許権者は、座標変換だけでは視野範囲との比較によって表示対象を選択・抽出する構成が示されないと主張しました。しかし裁判所は請求項の文言から、画像生成の過程で比較する場合も含まれ、生成前に独立した抽出工程を置くことまでは要求されないと解釈しました。
地球上の実際の位置に結び付ける三つの相違点
第一の相違点は、カメラ位置が地球上の実位置に対応しているかです。先行発明3にはカメラと仮想物体の共通座標系がありましたが、それを地球上の位置にどう対応させるかは記載されていませんでした。
第二は姿勢の基準です。請求項7は、重力方向又は磁北方向を含む基準に対し、互いに直交する三軸について回転角を求めます。第三は、オブジェクトと比較する視野範囲も、地球上の実位置に対応する座標を基準として定まる点です。
先行発明4は、2004年頃に公表された屋外ARモデリングの論文です。GPS位置情報を複数の座標系間で変換し、三次元画像生成に利用する仕組みを説明しています。センサーの取付位置・方向や頭部の高さ等を補正すれば、身体の位置として測定した値を、頭部に装着したカメラの視点に対応させられました。
先行発明4には、重力や地磁気等の外部基準から向きや傾きを測る技術もありました。裁判所は、センサーとカメラの取付方向の違いを補正し、重力方向を一軸とする直交三軸の回転角としてカメラ姿勢を表すことが可能と判断しました。
画像合成に追跡技術を適用する動機
説明のため、公園の入口に仮想の案内標識を置く場面を考えます。利用者が歩いてカメラを回すと、視野が変わります。カメラと標識を同じ地図上の基準に対応させれば、現在の視野内で標識がどこに、どちらを向いて見えるかを計算できます。
先行発明3の画像処理は、カメラと仮想物体を共通座標系で扱います。そこへ先行発明4の追跡・座標変換を適用すると、地球上の位置との対応を保ちながら両者を同じ座標系に配置できます。裁判所は、その座標系上で位置・姿勢及び画角から視野範囲を定めれば、先行発明3の処理でオブジェクトの位置・姿勢と比較できるとしました。
先行発明4は、屋外モデリング用の装置とソフトウェアをARQuakeゲームへ適用した事例も紹介しています。裁判所はここに屋外追跡技術をARゲームへ利用する動機を認めました。双方がカメラによる画像合成を説明しているため、先行発明3の合成構造を保って先行発明4の追跡・補正を導入することに特段の困難はなく、効果も予測可能と判断されました。
先の訂正事件とは出発点と組合せが異なる
先の訂正事件では、本稿の番号でいう先行発明1単独又は1と3の組合せが検討されました。特に、先行発明1に3を適用して仮想物体自体の姿勢情報を付与する動機は認めにくいとされました。これに対し本件は、物体自体の位置・姿勢を既に扱う先行発明3を出発点に、4の追跡・座標処理を加えられるかを判断したものです。
裁判所は、当業者が先行発明3と4を組み合わせることにより訂正後の請求項7へ容易に想到できると判断しました。進歩性を否定し、無効とした審決部分の取消請求を棄却しています。新規性等の他の無効理由については判断していません。
他方、2024年の審決中、訂正を認めた部分に対する取消請求は却下されました。これは本案判断に入らず手続を終える判断です。特許権者が自ら求め、そのとおり認められた訂正によって不利益を受けたとはいえず、その部分の取消しを求める法律上の利益がないとされました。
出願・訂正ではデータがつながる箇所を明らかにする
AR技術の出願では、表示結果の見た目とともに、それを生み出すデータの流れを請求項・明細書で検討することが重要です。カメラと仮想物体の座標をどの基準で合わせ、どの段階で比較するかを具体化すれば、従来の画像処理との相違を把握しやすくなります。
訂正時にも、追加した構成がどの先行技術と比較されるかを見直す必要があります。本件では、外部基準の位置・姿勢情報を画像生成へつなぐ経路と、別用途への既存の適用例が組合せを裏付けました。技術の接点で生じる課題、その解決手段と効果が既知の手法とどう異なるかを出願時から記録しておくことが役立ちます。
原図の表記と形状を保持しています。資料の内容は本文で説明しています。