
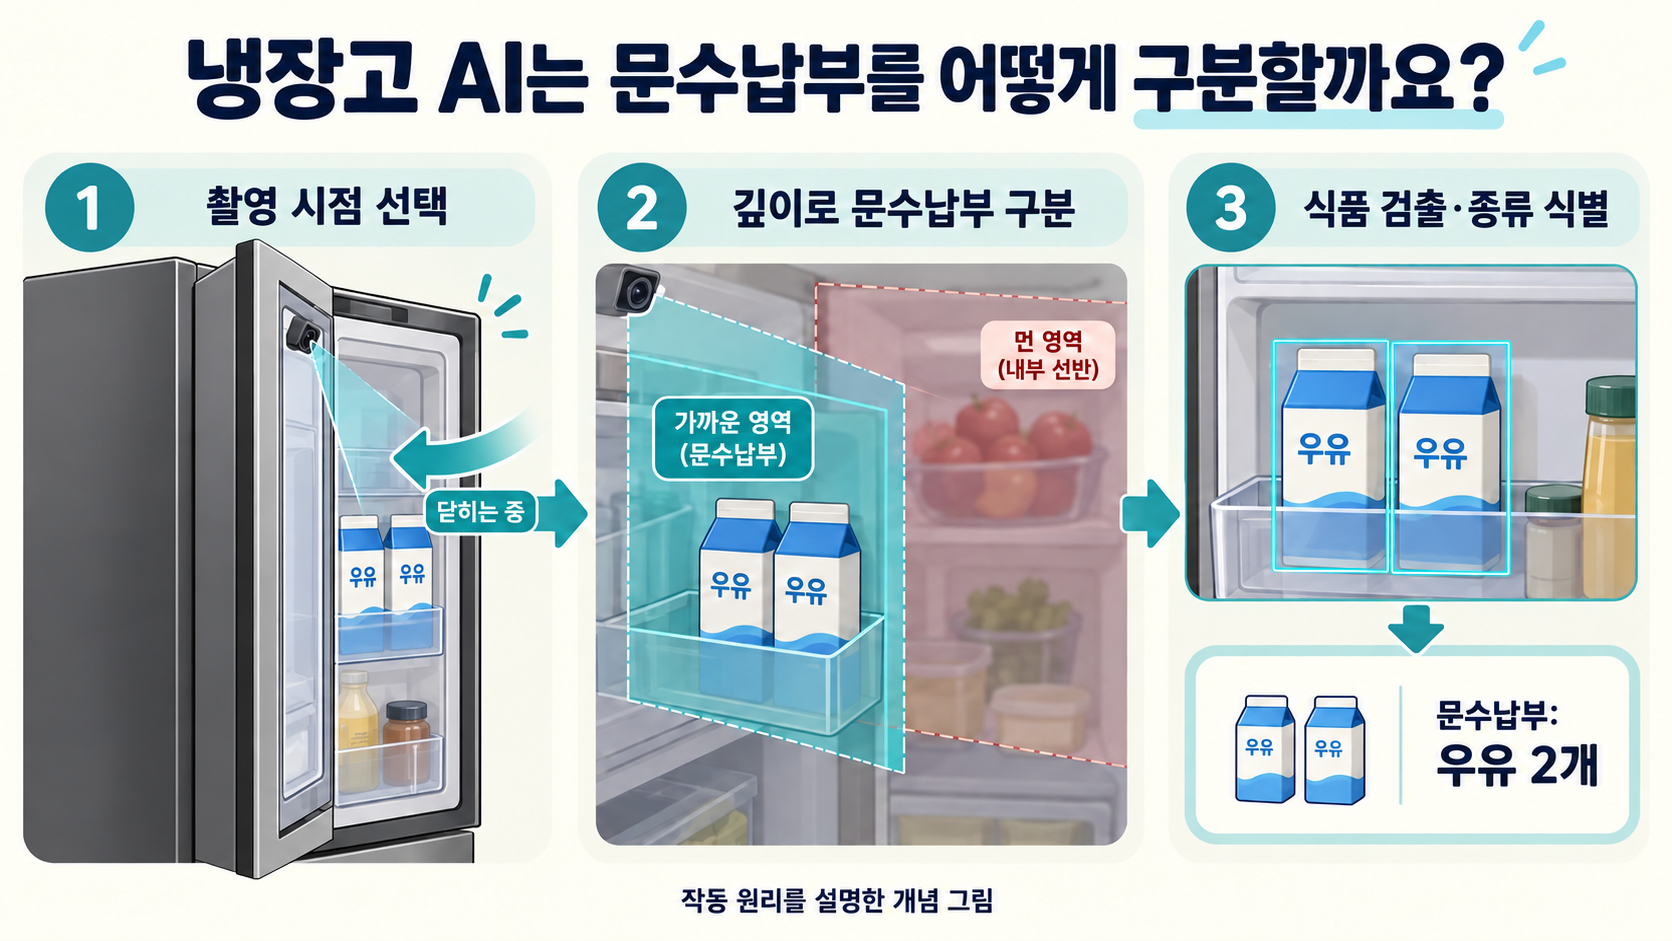
LGのAI冷蔵庫特許は、外側の扉が動くタイミングと深度情報を利用し、ドア収納部にある食品を識別する仕組みを説明しています。食品名を判定するモデルに入力する前に、いつ撮影し、画像のどの範囲を処理するかを決めることが重要です。ここでは架空の共用冷蔵庫を例に、撮影、領域の切り分け、食品認識、一覧の更新という一連の流れを見ていきます。
1. 庫内写真を食品一覧にするまでの課題
買い物中に、冷蔵庫に牛乳が残っているか思い出せないことがあります。庫内写真を確認できれば役立ちますが、写っている食品を保管場所ごとの一覧にするには、さらに処理が必要です。ドア収納部と奥の棚に似た容器が並んでいる場合、画像中の食品がどちらの空間にあるのかを区別しなければなりません。
この特許で説明される構成には、食品を収納する内側の扉と、その前にある外側の扉があります。外扉を開くと、内扉の収納部にある食品を出し入れできます。外扉に設けたカメラは、この収納部を撮影します。庫内天井から見下ろすカメラだけでは捉えにくい、ドア側の食品を対象とする構成です。
ここでは二つの課題がつながっています。扉が動くとカメラの向きも変わるため、食品を撮影しやすいタイミングを選ぶ必要があります。また、収納部の後ろに写る庫内の食品を、ドア側の在庫として数えないようにしなければなりません。認識モデルに渡す画像の準備が、一覧を作る出発点になります。
2. 扉が閉まる動きに合わせて撮影する
内扉を閉じたまま、外扉だけを開閉する場面を考えます。まずセンサーが、外扉の開閉と開き角度を検知します。処理装置はその信号を受け、撮影するタイミングを判断します。カメラを動かして得られるすべての場面を同じように扱うのではなく、扉を使った動作と撮影を結び付ける仕組みです。
一つの実施例では、外扉があらかじめ設定した角度以上まで開いたかを確認します。その後、閉じ始めた扉が撮影用の角度に達すると、カメラに撮影指示を出します。食品を入れたり取り出したりした後の収納部を捉える流れです。設定角度は、収納部を適切に撮影するための条件の一つです。
扉を少ししか開かず、設定角度に達しなかった場合には、閉じる動きを検知した時点で撮影する分岐も説明されています。どのような開け方でも常に同じ瞬間に撮影するという意味ではありません。扉の使われ方に応じて撮影条件を選ぶ点が、理解の要点となります。
撮影時期と併せて、カメラの位置と向きも設計します。例えば、外扉の縁に近い位置にカメラを設け、撮影角度で内扉に向くよう傾きを調整する構成があります。収納部の上側と下側を分担して撮影する複数のカメラも説明されています。いつ撮るかという判断は、そのとき何が画面に入るかという設計と一体です。
3. 深度情報でドア収納部と奥の空間を分ける
ドア収納部を撮った画像には、奥の棚まで写り込むことがあります。手前の牛乳二つと奥の棚の牛乳を区別できなければ、ドア側の在庫を誤って整理するおそれがあります。そこで利用するのが深度情報です。ここでいう深度は、センサーから画面内の各部分までの距離を表す情報です。
通常のカメラ画像が色や形を捉えるのに対し、深度画像は近い領域と遠い領域を分けるために使えます。特許の実施例では、内扉が占める空間の距離に関連する基準値を用いて、ドア側の領域と奥の収納室を区分します。そして、奥の収納室に対応する領域をカメラ画像から除き、ドア側の食品認識に使う画像を用意します。
ここで除くのは、今回の画像処理の対象となる範囲です。奥の棚の食品がなくなるわけではなく、ドア収納部の一覧を作る認識処理から外れます。異なる場所の食品を同じ一覧に混在させないように、処理対象を絞り込む段階と捉えると分かりやすくなります。
カメラ画像と深度画像が、同じ場面を捉えるようにすることも必要です。一方がドア収納部を見ていて、もう一方が別の棚を見ていれば、色の情報と距離をそのまま対応付けることはできません。原文は、深度センサーをカメラの近くに配置し、両者の視野をそろえる理由を説明しています。撮影と距離情報の取得を組み合わせた処理です。
4. 物体の位置を検出し、種類を識別する
処理する領域を決めた後は、食品がどこにあるかを探します。物体検出は、画像中の物体の位置と範囲を求める処理です。例えば容器を囲む長方形を得ることで、次の処理に渡す画像の範囲を定められます。この長方形がバウンディングボックスです。
物体識別は、見つかった範囲にあるものが何かを判定する処理です。容器の形が似ていても、牛乳か別の飲料かによって一覧に記載する名前は変わります。この特許は、位置を検出するモデルと、対象を識別するモデルを分けて説明しています。検出した範囲の画像が識別モデルに渡り、その結果が食品情報になります。
学習時には、食品の画像と、対象の名前などの正解ラベルを用いてモデルを準備します。利用時には、新たに撮影した画像から物体の範囲と識別情報を得ます。学習データを用意する工程と、冷蔵庫の新しい画像を認識する工程は、同じ仕組みに関わっていても別の段階です。
こうして得られた結果から、食品の種類、位置、個数などの保管状態を構成します。バウンディングボックスの位置は保管場所の整理に、識別情報は一覧の項目名に利用できます。一枚の画像を利用者が読める一覧に変えるには、位置と名前の情報をつないで受け渡す必要があります。
5. 共用冷蔵庫の牛乳の数はどう更新されるか
小さなオフィスの共用冷蔵庫を想定します。ドア収納部に牛乳が二つあり、その後ろの棚にはリンゴが三つ置かれています。外扉が閉まる途中の画像に両方の空間が写っていても、深度情報でドア側の領域を分ければ、今回の認識対象は手前の牛乳になります。
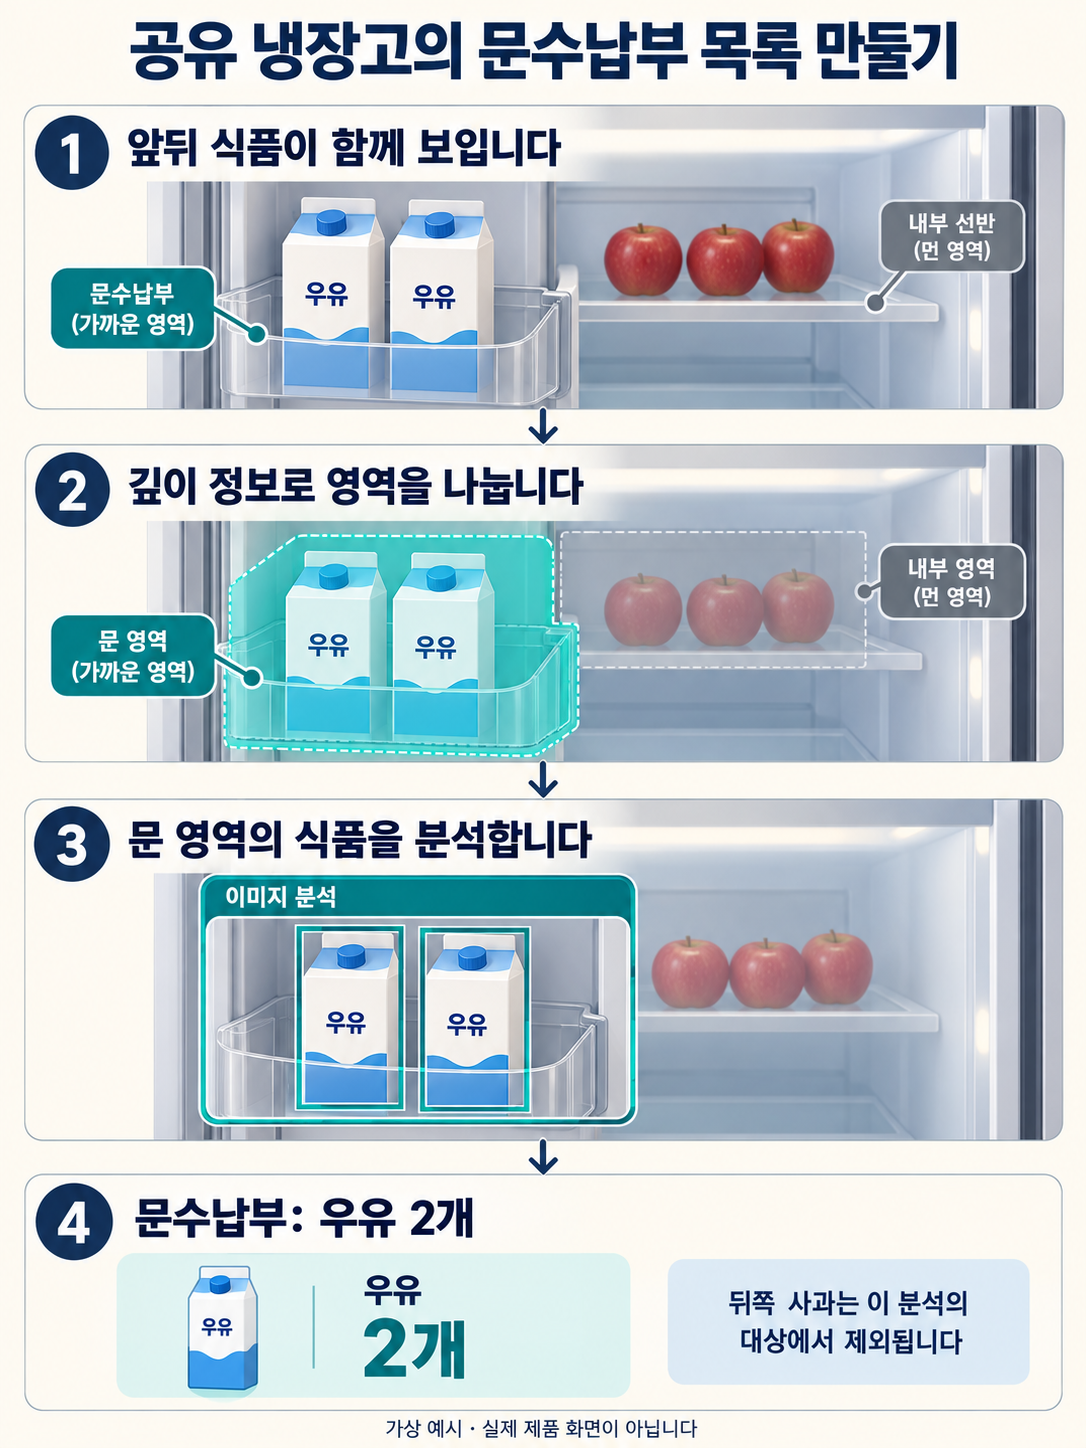
物体検出で二つの範囲を見つけ、識別処理でいずれも牛乳と判定できたとします。その結果をドア収納部の一覧に反映できます。その後、職員が一つ取り出して扉を閉めると、新しい撮影・認識結果に基づいて個数が変わります。特許には、食品の出し入れによる変化を通知や一覧で示す例が記載されています。
利用者が結果を修正する流れも含まれています。実際には二つ入れたのに一覧には一つと表示された場合、数量を修正する項目から変更できます。認識結果を表示する段階と、人が保管状態を修正する段階をつないだ構成です。どの入力によって一覧を更新するかも、サービスの動作を構成する要素です。
この例の要点は、「牛乳」という名前を一度判定することだけではありません。扉を使った後の状態を取得し、食品を場所ごとに整理し、利用者が確認できる形で伝える順序が続きます。画像、距離、識別結果、個数は、それぞれ異なる情報を担っています。
6. ThinQ Foodが示す食材管理の使い方
LGはCES 2026の紹介資料で、LG SIGNATURE Smart InstaView冷蔵庫のThinQ Foodを紹介しています。内蔵カメラによる食材の把握を支援し、庫内の食材に応じたレシピや代替食材を提案する機能です。「何があるか」を確認する体験が、「何を作るか」を考える段階につながります。
食品一覧と料理の提案は、役割が異なります。一覧には認識した項目と保管情報が入り、料理の提案はそれらの食材の使い方を示します。開発時には、ある処理の出力が次の機能のどの入力になるかを整理できます。誤った食材情報を受け渡せば後段の提案にも影響し得るため、中間情報の構造が重要です。
LGの公式説明には、食品の種類や配置によって認識結果が異なる場合があるとの注記もあります。実際の利用場面では、食品の置き方や隠れ方も考慮することになります。食材の把握、画面への表示、料理の提案という段階を分けて見ることで、それぞれの機能が提供する支援を具体的に説明できます。
7. 撮影から一覧までの技術の流れを整理する
この技術で注目したいのは、撮影環境とAI処理のつながりです。扉のセンサーが撮影条件を与え、カメラと深度センサーが同じ空間を異なる情報として捉えます。領域の切り分けによって分析する食品を決め、検出と識別によって一覧に必要な位置と名前を得ます。
自社製品の開発を説明する際は、「AIで食品を認識する」という機能名に加え、入力と処理の順序を書き出すと有用です。どの扉の動きを検知するのか、二つの画像をどう対応付けるのか、どの領域を除くのか、いつ結果を一覧に反映するのかを、一続きの流れとして整理します。
誤りを直す利用者の入力も、独立した処理の流れとして記録できます。撮影に基づく個数と、人が修正した個数をどう表示し、次の状態へ反映するかによって、使い方は変わります。撮影、空間の区分、モデルの処理、利用者の操作の間に加えた具体的な動作を残すことで、開発したAI技術の相違点を説明する資料になります。
特許の実施例とLGの製品発表は別の資料です。発表された製品が、この特許のすべての構成を実装していると断定するものではありません。
LGのAI冷蔵庫特許公報 · US11669722B2(USPTO)
LG公式発表 · CES 2026のLG SIGNATUREとThinQ Food
ネイバーの画像翻訳特許を読む―動くカメラ映像に訳文を重ねる仕組み
サムスンのAI音声編集:音源分離の完了前に操作画面を準備する
IPLEXのAI分野のプロジェクト、関連書籍、技術に関する特許相談をご案内しています。